本协议是 Euro NCAP「安全驾驶(Safe Driving)」路线图下评估驾驶员参与度(Driver Engagement)的评分文件,2026 年 1 月起实施。评估分两大块:①驾驶员监测(25 分):对瞬态(长时分心 5 分、短时分心 5 分、手机使用 5 分)与非瞬态(损害状态 4 分、微睡眠 2 分、睡眠 2 分、无响应 2 分)状态的检测与车辆响应;②通用车辆控制(5 分):按 HMI 交互形态(直接物理输入/直接触控/菜单式触控/语音)评估驾驶类与舒适娱乐类控制的分心友好性。总分 30 分。
在测试准备期间,鼓励整车厂与实验室沟通,并确认其对车辆测试设置方式满意。整车厂若认为某项设置应当修改,应请实验室人员进行必要更改。禁止整车厂自行更改任何影响测试的参数,如车辆设置、实验室环境等。
确保所请求的更改满足 Euro NCAP 要求,是测试实验室的责任。当实验室与整车厂存在分歧时,应立即通知 Euro NCAP 秘书处作最终裁定。若实验室人员怀疑整车厂干预了任何设置,应警告整车厂代表不得自行操作,并告知若再次发生将被要求离开测试现场。
若问题再次发生,整车厂代表将被要求离开测试现场,并应立即通知 Euro NCAP 秘书处。此类事件可由 Euro NCAP 秘书处通报整车厂,相关人员可能被禁止出席后续 Euro NCAP 测试。
免责声明:Euro NCAP 已尽合理努力确保本协议所发布信息准确并反映本组织的技术决策。若本协议出现排版错误或其他不准确之处(发生可能性极低),Euro NCAP 保留更正的权利,并有权裁定受影响要求的评估与后续结果。
| 驾驶员参与度评估 | 总分 30 |
|---|---|
| 驾驶员监测(Driver Monitoring) | 25 |
| 瞬态(Transient) | 15 |
| 非瞬态(Non-Transient) | 10 |
| 通用车辆控制(General Vehicle Controls) | 5 |
| 驾驶类(Driving) | 2.5 |
| 舒适与信息娱乐(Comfort & infotainment) | 2.5 |
| 驾驶员监测评估 | 总分 25 |
|---|---|
| 瞬态驾驶员状态 | 15 |
| 长时分心 | 5 |
| 短时分心 | 5 |
| 手机使用 | 5 |
| 非瞬态驾驶员状态 | 10 |
| 损害状态(Impairment) | 4 |
| 微睡眠 | 2 |
| 睡眠 | 2 |
| 无响应 | 2 |
Euro NCAP 秘书处将审阅整车厂提交的 DSM 技术档案,并请测试实验室在授予分数前对若干瞬态、非瞬态与无响应驾驶员状态进行抽检。抽检的测试规定见技术公告 SD-202。
要获得驾驶员监测项目的分数,须满足以下条件:
健壮的 DSM 系统应覆盖多种驾驶员、遮挡与驾驶员行为,以提供最高的社会安全收益。要在 DSM 评估中获得分数,须覆盖下列各类别(驾驶员、遮挡、行为)的全部范围。
整车厂应通过技术档案证明 DSM 系统满足性能要求。
| 噪声变量 | 范围 / 要素 | 性能要求 |
|---|---|---|
| 年龄 | 青年 [16–18] 岁 – 老年 [80] 岁 | 功能正常(Functional) |
| 性别 | 男、女 | 功能正常 |
| 身材 | AF05 – AM95(在所有合适座椅位置*) | 功能正常 |
| 肤色 | Fitzpatrick 肤色分型 1–6(或其他合适量表) | 功能正常 |
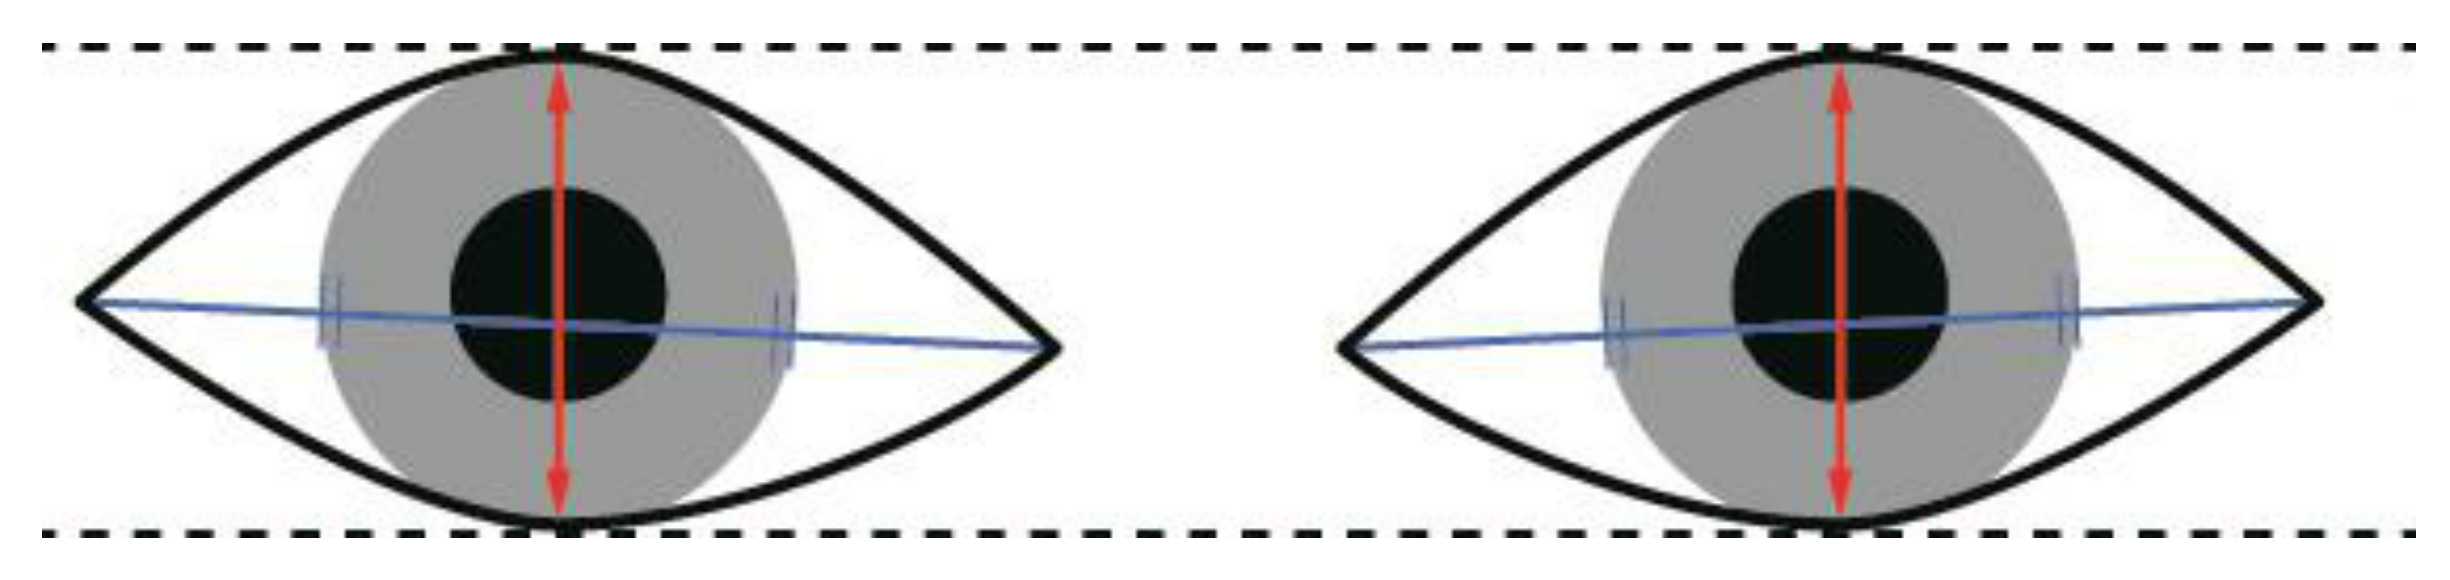
| 眼睑开度(Eye lid aperture) | 6.0 mm 至 12.0 mm | 功能正常 |
* 指能让任何驾驶员正确执行驾驶任务(踩到踏板与方向盘、能看到前方道路)的座椅位置。
| 噪声变量 | 范围 / 要素 | 性能要求 |
|---|---|---|
| 光照 | 白天(100,000 lux)– 夜间(1 lux) | 功能正常 |
| 眼镜 | 透光率 >70% 的透明太阳镜*(含粗框) | 功能正常 |
| 透光率 <15% 的太阳镜* | 不正常时须告知 | |
| 面部毛发 | 短胡须(长度 <20 mm) | 功能正常 |
| 长胡须(长度 >150 mm) | 功能正常 | |
| 手在方向盘上 | 单手握方向盘 12 点位置 | 不正常时须告知 |
| 面部遮挡 | 口罩(保护呼吸道的防护装备) | 功能正常 |
| 帽子 | 不正常时须告知 | |
| 遮挡眼部的长发刘海 | 不正常时须告知 | |
| 眼妆 | 浓密睫毛妆 | 不正常时须告知 |
* 指摄像头工作波长下的透光率(太阳镜透光率应与传感器所用光波长相挂钩)。
「不正常时须告知(Inform if not functional)」指:当性能下降到系统不工作或停用,应在遮挡出现后 10 秒内以视觉和/或听觉提示告知驾驶员。关于非工作状态的听觉提示每次行程最多出现一次;只要系统处于非工作状态,视觉提示应持续显示或每 [10] 分钟显示一次。
| 驾驶员行为 | 性能要求 |
|---|---|
| 进食 | 不适用(N/A) |
| 交谈 | 功能正常 |
| 大笑 | 不适用 |
| 唱歌 | 不适用 |
| 吸烟 / 使用电子烟 | 不适用 |
| 揉眼 / 挠眼 | 不适用 |
| 打喷嚏 | 不适用 |
出于监测目的,整车厂应说明该驾驶员行为是否以及如何影响 DSM 性能。
| 瞬态驾驶员状态 | 总分 15 |
|---|---|
| 长时分心 | 5 |
| 非驾驶任务相关 | 3 |
| 驾驶任务相关 | 2 |
| 短时分心(VATS) | 5 |
| 非驾驶任务相关 | 2 |
| 驾驶任务相关 | 2 |
| 离开道路(多位置) | 1 |
| 手机使用 | 5 |
| 基础(Basic) | 2.5 |
| 进阶(Advanced) | 2.5 |
在适用情况下,采用猫头鹰式(头部转动)、蜥蜴式(眼动)与身体倾斜等注视行为来评估驾驶员分心检测能力。
长时分心定义为单次持续 3–4 秒的、离开前方道路的长时注视。验证时应确保分心之前有 4 秒的注视前方道路。长时分心的注视位置如下:
| 注视目标类型 | 移动类型 | 注视位置 |
|---|---|---|
| 非驾驶任务 | 猫头鹰式 | 驾驶员侧车窗 |
| 乘客侧车窗 | ||
| 乘客侧脚坑 | ||
| 乘客面部 | ||
| 车载信息娱乐系统 | ||
| 蜥蜴式 | 车载信息娱乐系统 | |
| 杂物箱(Glovebox) | ||
| 身体倾斜 | 乘客侧脚坑;后排乘客(两处均须覆盖) | |
| 驾驶任务 | 猫头鹰式 | 车内后视镜 |
| 乘客侧外后视镜 | ||
| 驾驶员侧外后视镜 | ||
| 蜥蜴式 | 仪表盘(Instrument Cluster) | |
| 驾驶员侧外后视镜;车内后视镜(两处均须覆盖) |
长时分心按移动类型评定 PASS/FAIL:某移动类型下列出的全部注视位置均须覆盖,才能获得该类型的 PASS。
短时分心(或称 VATS——视觉注意时间分享)事件是反复离开前方道路视线的注视的累积,当驾驶员注意力回到前方道路并持续足够长时间、足以完整解读路况时结束。其定义为:驾驶员在 30 秒时间段内累计 10 秒注视离开前方道路。替代检测策略同样可以获得分数。
允许整车厂对驾驶任务相关与非驾驶任务相关分别实现不同的检测策略。
| 注视目标类型 | 移动类型 | 注视位置 |
|---|---|---|
| 非驾驶任务 | 猫头鹰式 | 车载信息娱乐系统;乘客侧脚坑(两处均须覆盖) |
| 蜥蜴式 | 乘客侧脚坑;车载信息娱乐系统(两处均须覆盖) | |
| 驾驶任务 | 猫头鹰式 | 车内后视镜;乘客侧外后视镜;驾驶员侧外后视镜;乘客侧车窗(四处均须覆盖) |
| 蜥蜴式 | 仪表盘;驾驶员侧外后视镜;车内后视镜;驾驶员侧车窗(四处均须覆盖) | |
| 多位置(Multi-location) | 蜥蜴式 | 非驾驶任务位置的组合 |
短时分心按移动类型评定 PASS/FAIL:某移动类型下列出的全部注视位置均须覆盖,才能获得该类型的 PASS。
手机使用是短时分心(视觉注意时间分享)的一种特定类型,即驾驶员反复将视线投向其手机。
| 注视目标类型 | 移动类型 | 注视位置 |
|---|---|---|
| 基础手机使用 | 猫头鹰式 | 驾驶员膝部外侧 |
| 驾驶员膝部内侧 | ||
| 驾驶员大腿 | ||
| 手机支架置于仪表台外侧 | ||
| 手机置于整车厂设计的充电口或专用手机放置位 | ||
| 蜥蜴式 | 驾驶员膝部外侧 | |
| 驾驶员膝部内侧 | ||
| 驾驶员大腿 | ||
| 手机持握于方向盘中央(仪表盘视野下方) | ||
| 手机置于整车厂设计的充电口或专用手机放置位 * | ||
| 进阶手机使用 | 蜥蜴式:手机支架置于仪表台外侧;手机持握于方向盘 9–11 点或 13–15 点区域(风挡视野下方、仪表盘视野之外的最上位);手机持握于风挡视野内(驾驶员水平视野中央区域除外,如偏左或偏右);手机持握于仪表盘视野内(四处均须覆盖) |
* 若手机放入专用充电口后其屏幕不可见,警告可以被抑制;但干预策略在所有情况下均须执行。
手机使用按注视目标类型评定 PASS/FAIL:某目标类型下列出的全部移动类型与注视位置均须覆盖,才能获得该类型的 PASS。
本评估包含覆盖困倦与非疲劳相关状态的不同损害要素,分别给予分数。
| 非瞬态驾驶员状态 | 总分 10 |
|---|---|
| 损害状态(Impairment) | 4 |
| 非疲劳相关 | 2 |
| 困倦(Drowsiness) | 2 |
| 微睡眠 | 2 |
| 睡眠 | 2 |
| 无响应 | 2 |
能够检测与疲劳无关的损害(如影响驾驶性能的酒精和/或药物所致)的系统可以获得分数。此项目不包含酒精锁(interlock)接口。
能够检测驾驶员最迟达到 KSS 级别 >7(或适用于评估危险困倦程度的等效指标)的系统可以获得分数。系统应从 50 km/h 起可用。
驾驶员出现持续 1–2 秒的短时闭眼,即视为正在经历微睡眠事件。整车厂可使用其认为必要的额外输入增强微睡眠检测,例如先行的困倦累积。
驾驶员出现持续 ≥3 秒的连续闭眼,即视为睡着。整车厂可使用其认为必要的额外输入增强睡眠检测。
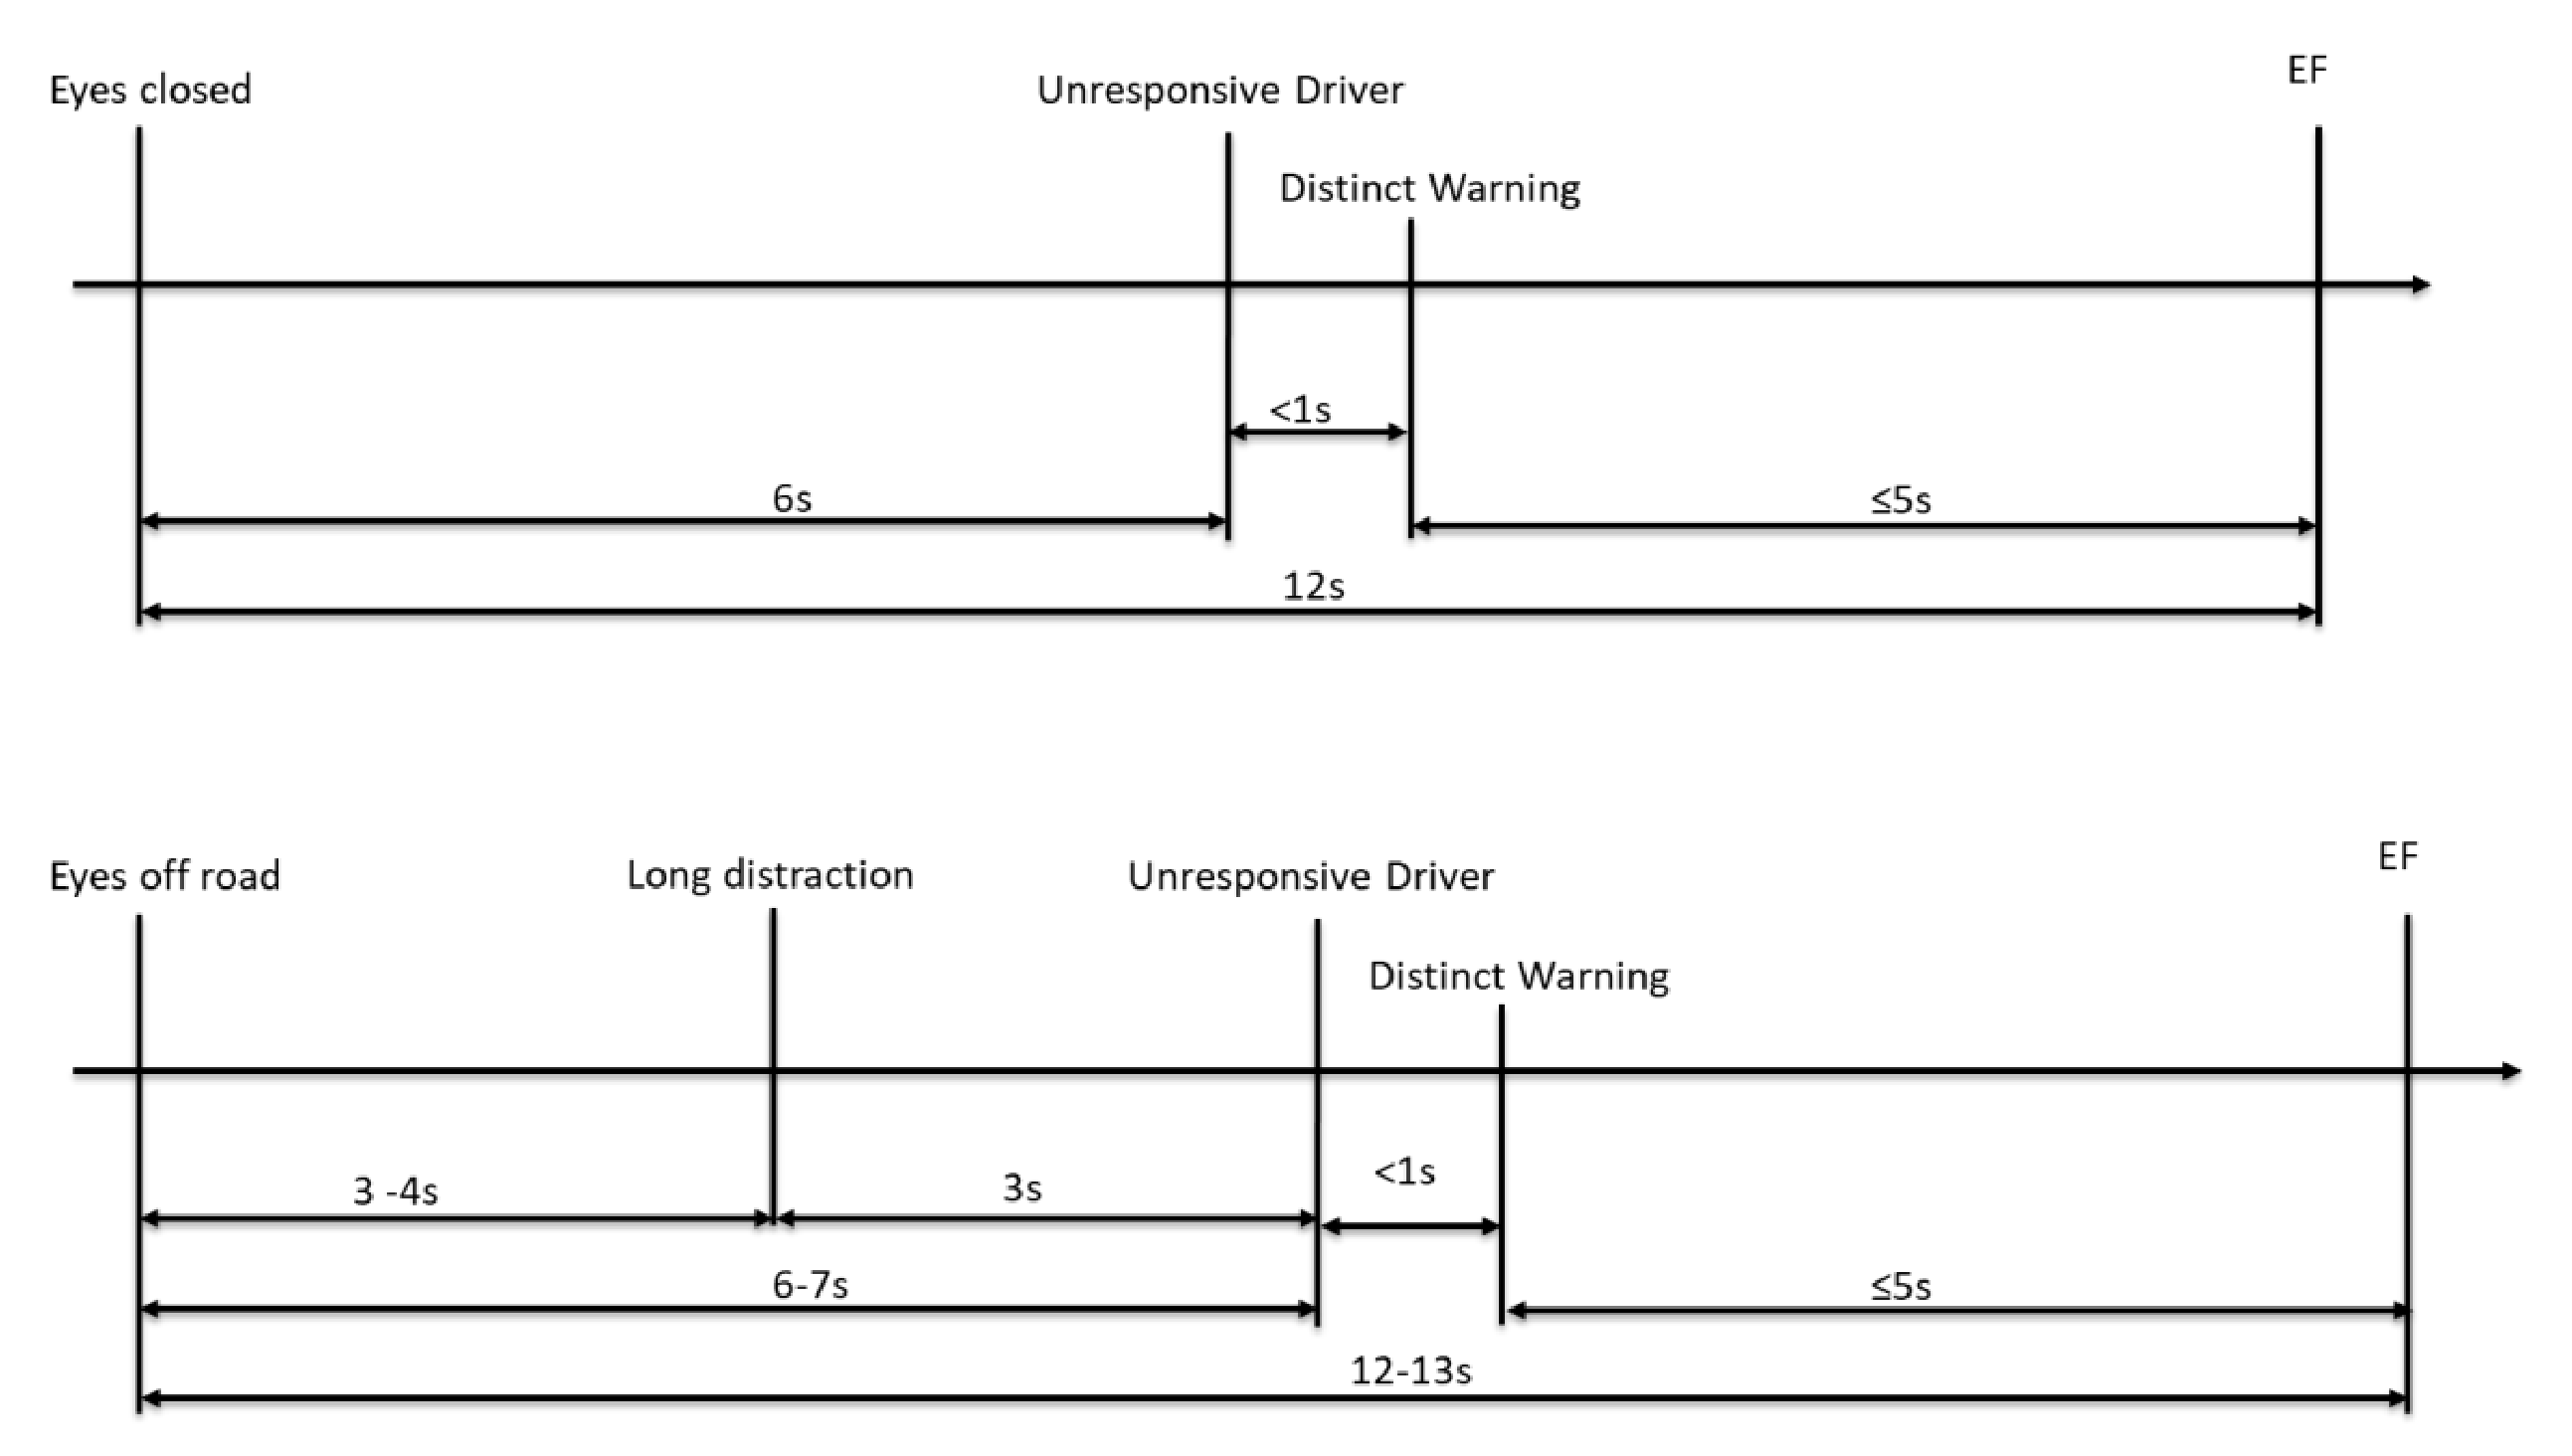
当驾驶员在分心警告发出后 3 秒内视线未回到前方道路,或双眼闭合持续 ≥6 秒时,可将其归类为无响应。也允许采用其他手段更早判定无响应驾驶员。
当系统能够检测 1.2 与 1.3 节规定的某些驾驶员状态时,需要按下表给出警告和/或干预的车辆响应才能得分:
| 驾驶员状态 | 分心类型 | 注视目标类型 | 移动类型 | 警告 | 干预 | 小计 | 合计 | ||
|---|---|---|---|---|---|---|---|---|---|
| 前向支持灵敏度 | 车道支持灵敏度 | 小计 | |||||||
| 瞬态 | 长时分心 | 非驾驶任务 | 猫头鹰式 | 0.5 | 0.4 | 0.1 | 0.5 | 1 | 5 |
| 蜥蜴式 | 0.5 | 0.4 | 0.1 | 0.5 | 1 | ||||
| 身体倾斜 | 0.5 | 0.4 | 0.1 | 0.5 | 1 | ||||
| 驾驶任务 | 猫头鹰式 | - | 0.8 | 0.2 | 1 | 1 | |||
| 蜥蜴式 | - | 0.8 | 0.2 | 1 | 1 | ||||
| 短时分心(VATS) | 非驾驶任务 | 猫头鹰式 | 0.5 | 0.4 | 0.1 | 0.5 | 1 | 5 | |
| 蜥蜴式 | 0.5 | 0.4 | 0.1 | 0.5 | 1 | ||||
| 驾驶任务 | 猫头鹰式 | - | 0.8 | 0.2 | 1 | 1 | |||
| 蜥蜴式 | - | 0.8 | 0.2 | 1 | 1 | ||||
| 多目标 | 蜥蜴式 | 0.5 | 0.4 | 0.1 | 0.5 | 1 | |||
| 非瞬态 | 手机使用 | 基础:猫头鹰式 + 蜥蜴式 | 1.25 | 1 | 0.25 | 1.25 | 2.5 | 5 | |
| 进阶:蜥蜴式 | 1.25 | 1 | 0.25 | 1.25 | 2.5 | ||||
| 损害状态 | 困倦 | 0.5 | 1.5 | 2 | 4 | ||||
| 非疲劳 | 0.5 | 1.5 | 2 | ||||||
| 微睡眠 | 0.5 | 1.5 | 2 | 2 | |||||
| 睡眠 | 0.5 | 1.5 | 2 | 2 | |||||
| 无响应驾驶员 | - | 2 | 2 | 2 | |||||
| 总分 | 25 | ||||||||
车辆以 ≥20 km/h 行驶时,在驾驶员被归类为分心后应立即发出视觉 + (触觉和/或听觉)警告。
对于由警告与干预组成的车辆响应,若驾驶员对第一次警告进行了确认,可对所有瞬态状态实施警告抑制策略。该策略应在新行程开始时重新启用。
在驾驶员被归类为困倦、(微)睡眠或无响应后,应立即发出视觉 + (触觉和/或听觉)警告。对于困倦损害,允许以导航系统提示休息区作为替代警告。非疲劳损害驾驶员状态没有警告要求。
微睡眠与睡眠警告应与分心及损害警告有所区别,并传递更高的紧迫感。
对于检测到的瞬态与非瞬态状态,干预策略应为前向支持灵敏度的变化,并可能(某些情况下必须)伴随车道支持灵敏度的变化。对于睡眠,辅助驾驶模式也可作为干预类型。
损害场景下允许以「状态结束(end of state)」覆盖误检。整车厂应提供有说服力的信息,说明车辆如何判定损害状态已不存在。若驾驶员状态监测系统持续测量驾驶员状态、并判定其注意力已恢复,「状态结束」可作为干预终止条件。不允许驾驶员手动越权将灵敏度恢复到基准水平。
| 行为 / 状态 | 干预类型 | 干预终止条件 |
|---|---|---|
| 所有瞬态状态 | 前向支持,带/不带车道支持 | 状态结束后 ≥2 s |
| 短时离路注视 | 前向支持,带/不带车道支持 ** | 注视回到前方道路并持续后 ≥1 s |
| 非疲劳损害 / 困倦损害 | 前向支持 + 车道支持 | 行程结束或状态结束 * |
| 微睡眠 / 睡眠 | 前向支持 + 车道支持,或辅助驾驶模式 | 行程结束或状态结束 |
| 无响应 | 紧急功能(EF) | 驾驶员响应 |
* 困倦的「状态结束」终止条件仅在 DSM 系统同时提供微睡眠与睡眠功能时才被允许。
** 车道支持灵敏度的专门规定见《碰撞避免——车道偏离碰撞》协议 5.2.1.3 节。
FCW 和/或 AEB 系统应与驾驶员状态耦合,使分心和/或受损驾驶员与专注驾驶员的触发时刻至少相差 200 ms,以补偿更长的驾驶员反应时间。更灵敏的 FCW 和/或 AEB 系统的性能收益将在「碰撞避免(Crash Avoidance)」项目中计分。
对于前向支持灵敏度,干预策略应在任何持续离路注视开始后 ≤1 秒内激活,并在驾驶员被归类为非瞬态后立即激活。
车道支持系统应与驾驶员状态耦合:对分心和/或受损驾驶员确保车道偏离预防(Lane Departure Prevention*);对专注且未受损的驾驶员则降低灵敏度(直到警告和/或干预被抑制)。
对于车道支持灵敏度,干预策略应:
* 按 2023 年 LSS(车道支持系统)标准(或更优)。
EF 干预应足够早地启动,使车辆进入辅助驾驶模式,且不得晚于独特警告阶段(distinct warning phase)开始后 5 秒。
| 通用车辆控制评估 | 总分 5 |
|---|---|
| 驾驶类(Driving) | 2.5 |
| 驾驶控制(Driving controls) | 1 |
| 视野(Vision) | 0.5 |
| 灯光(Lights) | 0.5 |
| ADAS | 0.5 |
| 舒适与信息娱乐(Comfort & Infotainment) | 2.5 |
| 音频娱乐 | 0.5 |
| 通话与拨号 | 0.5 |
| 导航系统 | 0.5 |
| 空调控制 | 0.5 |
| 车窗 | 0.25 |
| 其他 | 0.25 |
通用车辆控制评估包含「驾驶类」与「舒适与信息娱乐」两大类,下设多个子类。分数按子类给分:某子类中的全部功能与相关动作/任务均满足要求,方可获得该子类分数。
若某子类的功能和/或动作/任务在标配车型上不具备(如加热方向盘),应评估提供该功能的更高配置等级——即以具备该功能的 trim(配置等级)为受评对象(若最畅销、标配车型不具备该功能)。整车厂可就该特定功能(如方向盘加热)报告其所用的交互形态;此时整车厂应在评估前与 Euro NCAP 沟通。
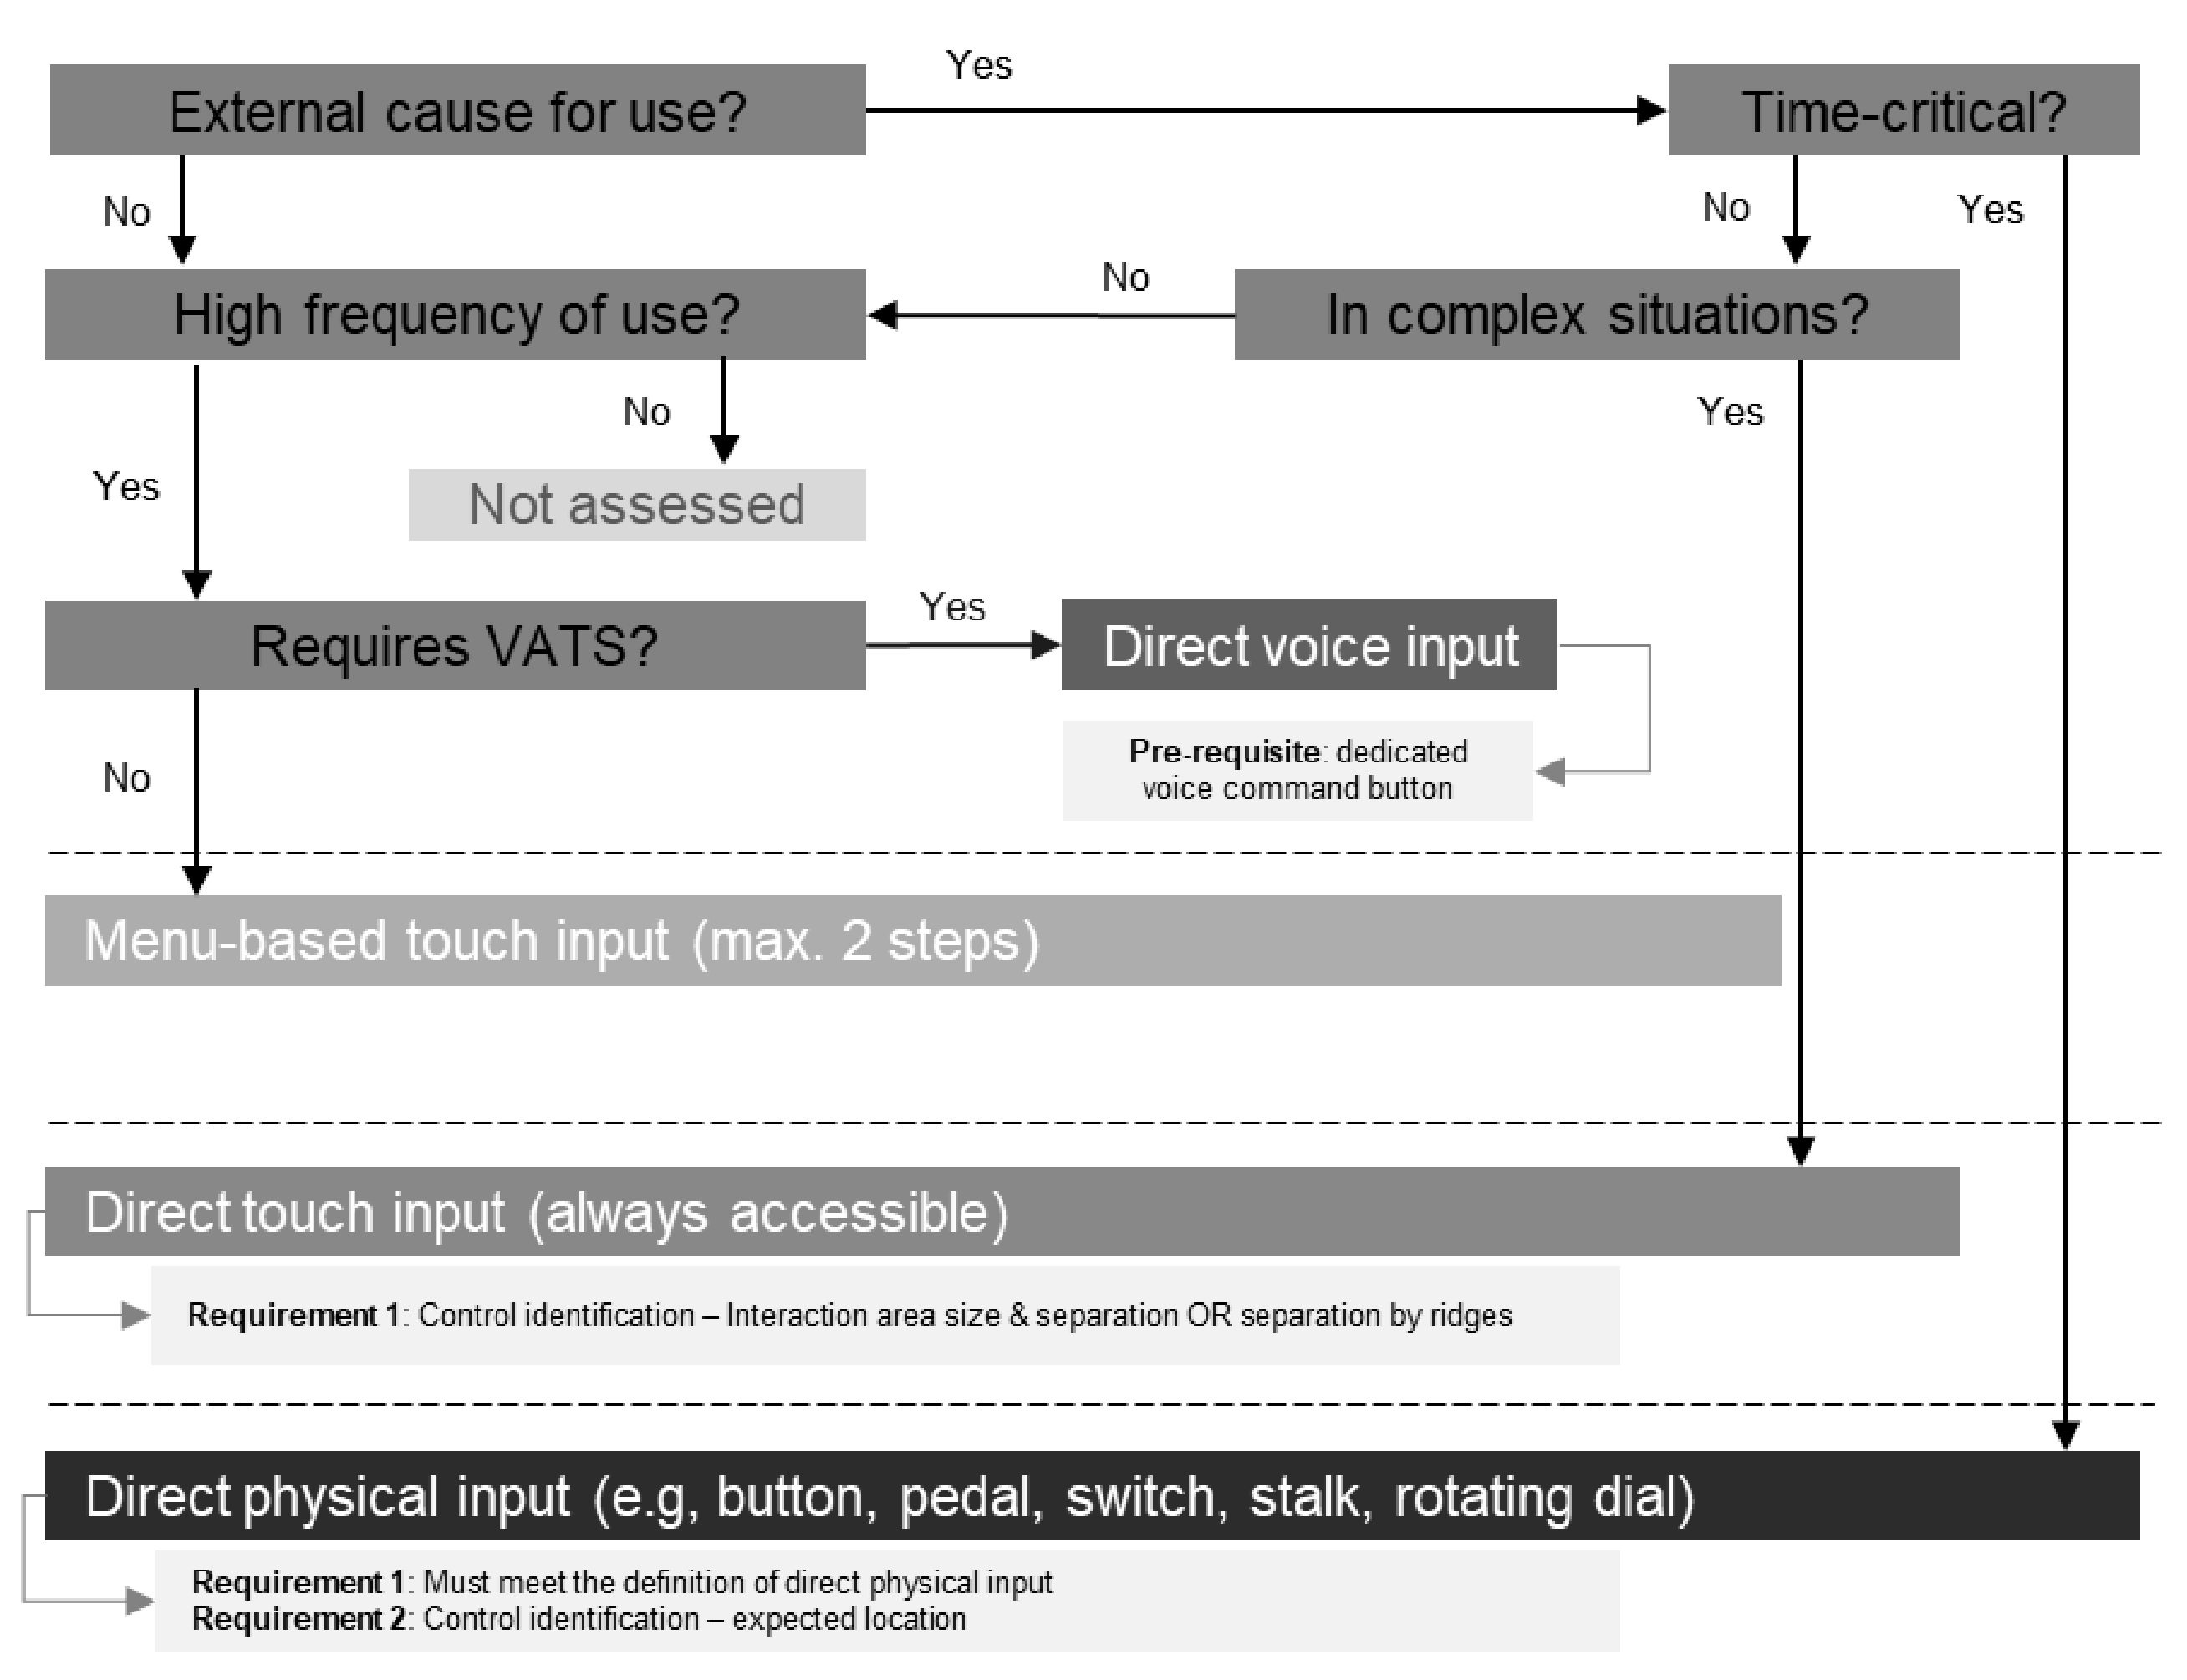
通用车辆控制评估遵循一套验收准则,旨在鼓励将驾驶员分心(离路注视时长)最小化的人机界面(HMI)设计。对评估范围内的每个动作/任务,都有关联因素(如时间紧迫性)促使其采用最合适的功能实现形态(如直接物理输入)。某些情况下,功能实现还须遵循特定的设计准则才能通过。准则总览如下图:
驾驶时,驾驶员须与车辆控制交互。本章详述驾驶员可用的各类功能输入,即功能实现形态。
手动操作时,功能输入应可从驾驶员座椅触及。
本评估中的直接物理输入应满足以下全部要求方可通过:
本评估中的直接触控输入满足以下任一要求即可通过:
* 触感识别要求仅适用于位于方向盘上的控制。
下列控制的状态/信息应处于驾驶员直接视线区域内(见「定义」),该动作/任务才能获得 PASS:
示例见技术公告 SD-203 附录 C。
对于允许以直接语音输入获得 PASS 的每个功能,应存在语音指令之外的替代控制,且应有专用按钮(直接物理输入或直接触控输入)用于语音指令。
| 驾驶类控制 | 总分 2.5 |
|---|---|
| 驾驶(Driving) | 1 |
| 视野(Vision) | 0.5 |
| 灯光(Lights) | 0.5 |
| ADAS | 0.5 |
下列各子类中的每个动作/任务都应满足要求 1 与要求 2(如适用),并采用该动作/任务可接受的功能实现形态,才能获得 PASS。
| 驾驶功能 | 动作 / 任务 |
|---|---|
| 转向指示灯 | 左、右转向激活 |
| 换挡选择器 | 依次选择前进(Forward)→ 空挡(Neutral)→ 倒车(Rearward)位置 |
| 危险警示灯 | 激活与关闭 |
| e-Call* | 激活 |
| 喇叭 | 激活 |
* 注:对驾驶功能 e-Call,打开安全盖不计为一步。
| 驾驶功能 | 要求 | 功能实现 |
|---|---|---|
| 转向指示灯 / 换挡选择器 / 危险警示灯 / e-Call* / 喇叭 | 满足直接物理输入的定义;控制识别——预期位置 | 直接物理输入 |
| 视野功能 | 动作 / 任务 |
|---|---|
| 前雨刮 | 激活 / 变速 / 关闭(手动模式);喷洗涤液(手动模式);激活 / 关闭 / 变灵敏度(自动模式) |
| 后雨刮 | 激活 / 变速 / 关闭(手动模式);喷洗涤液(手动模式) |
| 除雾 / 除霜 | 前部激活 / 关闭;后部激活 / 关闭 |
| 外后视镜* | 按喜好调节 |
* 注:视野功能「外后视镜」可以是两步操作并按直接触控输入批准,其中:两步均始终可及;两步位于同一区域;第一步用于切换左/右侧。
| 视野功能 | 要求 | 功能实现 |
|---|---|---|
| 前雨刮 / 后雨刮 | 满足直接物理输入的定义;控制识别——预期位置(自动模式的要求不适用) | 直接物理输入;「激活 / 关闭 / 变灵敏度(自动模式)」也可以是直接触控或菜单式触控输入(最多 2 步) |
| 除雾 / 除霜 / 外后视镜* | 能够凭触感(如凸脊)识别交互区,或交互区足够大且与其他区域充分分离(后除雾/除霜的要求不适用) | 直接物理或直接触控输入;后除雾/除霜也可以是菜单式触控输入(最多 2 步) |
| 灯光功能 | 动作 / 任务 |
|---|---|
| 外部灯光(近光) | 打开 / 关闭(同时激活/停用自动模式) |
| 远光 | 打开 / 关闭(同时覆盖自动模式) |
| 大灯高度调节 | 调节全行程(若无自动调节功能) |
| 前雾灯 | 激活与关闭(如配备) |
| 后雾灯 | 激活与关闭 |
| 灯光功能 | 要求 | 功能实现 |
|---|---|---|
| 外部灯光(近光) | 关键驾驶信息——应处于驾驶员直接视线区域内 | 直接物理输入、直接触控或菜单式输入(最多 2 步)* |
| 远光 | 满足直接物理输入的定义;控制识别——预期位置,且关键驾驶信息——应处于驾驶员直接视线区域内 | 直接物理输入 |
| 大灯高度调节 | — | 直接物理输入、直接触控或菜单式输入(最多 2 步) |
| 前雾灯 / 后雾灯 | 能够凭触感(如凸脊)识别交互区,或交互区足够大且与其他区域充分分离;关键驾驶信息——应处于驾驶员直接视线区域内 | 直接物理输入或直接触控输入 |
* 若车辆配备「后灯常亮(rear lamps always ON)」,允许超过 2 步的功能实现。
| ADAS 功能 | 动作 / 任务 |
|---|---|
| 车辆辅助(Vehicle Assistance) | 激活 / 停用;设定跟车距离(若非按环境自动调整);设定速度;在不同车速控制功能(SCF*)之间切换 |
* SCF 视为:智能限速辅助 ISL、(智能)自适应巡航 (i)ACC。
| ADAS 功能 | 要求 | 功能实现 |
|---|---|---|
| 车辆辅助——激活/停用与设定跟车距离* | 能够凭触感(如凸脊)识别交互区,或交互区足够大且与其他区域充分分离;关键驾驶信息——应处于驾驶员直接视线区域内,如指示 SCF 激活/未激活,以及(如适用)ACC 跟车距离设置(可仅在切换距离的瞬间显示) | 直接物理输入或直接触控输入 |
| 车辆辅助——设定速度与切换不同车速控制功能(SCF) | 满足直接物理输入的定义;控制识别——预期位置,且关键驾驶信息——应处于驾驶员直接视线区域内,即指示 SCF 的设定速度 | 直接物理输入 |
* 若跟车距离按 ODD 自动调整,则「设定跟车距离」不适用。
| 舒适与信息娱乐 | 总分 2.5 |
|---|---|
| 音频娱乐 | 0.5 |
| 通话与拨号 | 0.5 |
| 导航系统 | 0.5 |
| 空调控制 | 0.5 |
| 车窗 | 0.25 |
| 其他 | 0.25 |
下列各子类中的每个动作/任务都应满足要求 1 与要求 2(如适用),并采用该动作/任务可接受的功能实现形态,才能获得 PASS。某子类下的全部动作/任务都通过,该子类才能获得相应分数。
| 音频娱乐功能 | 动作 / 任务 |
|---|---|
| 音频娱乐功能 | 把音源从收音机切换到媒体 |
| 把收音机调到预设电台 | |
| 播放 <艺人名/歌曲名/流派> | |
| 切歌/切台 / 下一首/下一台 | |
| 调节音量 | |
| 静音音响系统(也允许暂停/停止) |
| 动作 / 任务 | 要求 | 功能实现 |
|---|---|---|
| 把音源从收音机切换到媒体 | — | 直接物理输入、直接触控或菜单式输入(最多 2 步) |
| 把收音机调到预设电台*;播放 <艺人名/歌曲名/流派>* | 语音指令之外应有替代控制,且应有专用语音指令按钮 | 直接语音输入 |
| 切歌/切台;调节音量;静音音响系统(也允许暂停/停止)** | 能够凭触感(如凸脊)识别交互区,或交互区足够大且与其他区域充分分离;对调节音量与静音:两者应聚簇才能得分;静音可并入音量控制(一次操作完成) | 直接物理输入或直接触控输入 |
* 见技术公告 SD-203 附录 D。
** 注:静音的有效交互实现包括旋钮、滑条等(只要能一次完成)以及长按。接受长按按钮,但鼓励专用单次按压。
| 动作 / 任务 | 要求 | 功能实现 |
|---|---|---|
| 呼叫 <联系人名>* | 语音指令之外应有替代控制,且应有专用语音指令按钮 | 直接语音输入 |
| 接听来电;拒接来电 | 能够凭触感(如凸脊)识别交互区,或交互区足够大且与其他区域充分分离 | 直接物理输入或直接触控输入 |
* 见技术公告 SD-203 附录 D。
| 动作 / 任务 | 要求 | 功能实现 |
|---|---|---|
| 导航到 <兴趣点>*;导航到 <存储位置>*;导航到 <地址>* | 语音指令之外应有替代控制,且应有专用语音指令按钮 | 直接语音输入 |
| 结束导航 | — | 直接物理输入、直接语音输入或直接触控输入 |
* 见技术公告 SD-203 附录 D。
| 空调控制功能 | 动作 / 任务 |
|---|---|
| 空调控制 | 改变温度设定 |
| 按喜好调节风速(当无与温度联动的自动模式时) | |
| 出风控制(风向,关闭/打开) | |
| 激活 / 关闭内循环模式 | |
| 关闭空调系统 | |
| 座椅加热与座椅通风(冷却) | |
| 方向盘加热 |
| 动作 / 任务 | 要求 | 功能实现 |
|---|---|---|
| 改变温度设定*;按喜好调节风速*;出风控制(风向,关闭/打开) | 能够凭触感(如凸脊)识别交互区,或交互区足够大且与其他区域充分分离 | 直接物理输入或直接触控输入 |
| 激活 / 关闭内循环模式;关闭空调系统;座椅加热与座椅通风;方向盘加热 | — | 直接物理输入、直接触控或菜单式输入(最多 2 步) |
* 注:动作/任务「改变温度设定」与「按喜好调节风速」可以是两步操作并按直接触控输入批准,其中:两步均始终可及;两步位于同一区域;第一步用于切换功能。
| 动作 / 任务 | 要求 | 功能实现 |
|---|---|---|
| 完全打开/关闭驾驶员/乘客车窗;打开/关闭后车窗* | 能够凭触感(如凸脊)识别交互区,或交互区足够大且与其他区域充分分离 | 直接物理输入或直接触控输入 |
* 注:动作/任务「打开/关闭后车窗」可以是两步操作并按直接触控输入批准,其中:两步均始终可及;两步位于同一区域;第一步用于切换功能。
| 其他功能 | 动作 / 任务 |
|---|---|
| 车门 | 锁止/解锁车门 |
| 座椅调节 | 按喜好前后调节座椅(距离与角度) |
| 车内灯 | 打开 / 关闭车内灯 |
| 动作 / 任务 | 要求 | 功能实现 |
|---|---|---|
| 锁止/解锁车门;按喜好前后调节座椅(距离与角度);打开 / 关闭车内灯 | 能够凭触感(如凸脊)识别交互区,或交互区足够大且与其他区域充分分离 | 直接物理输入或直接触控输入 |
本协议使用以下术语(除前文已给出的核心术语外,此处为完整定义):
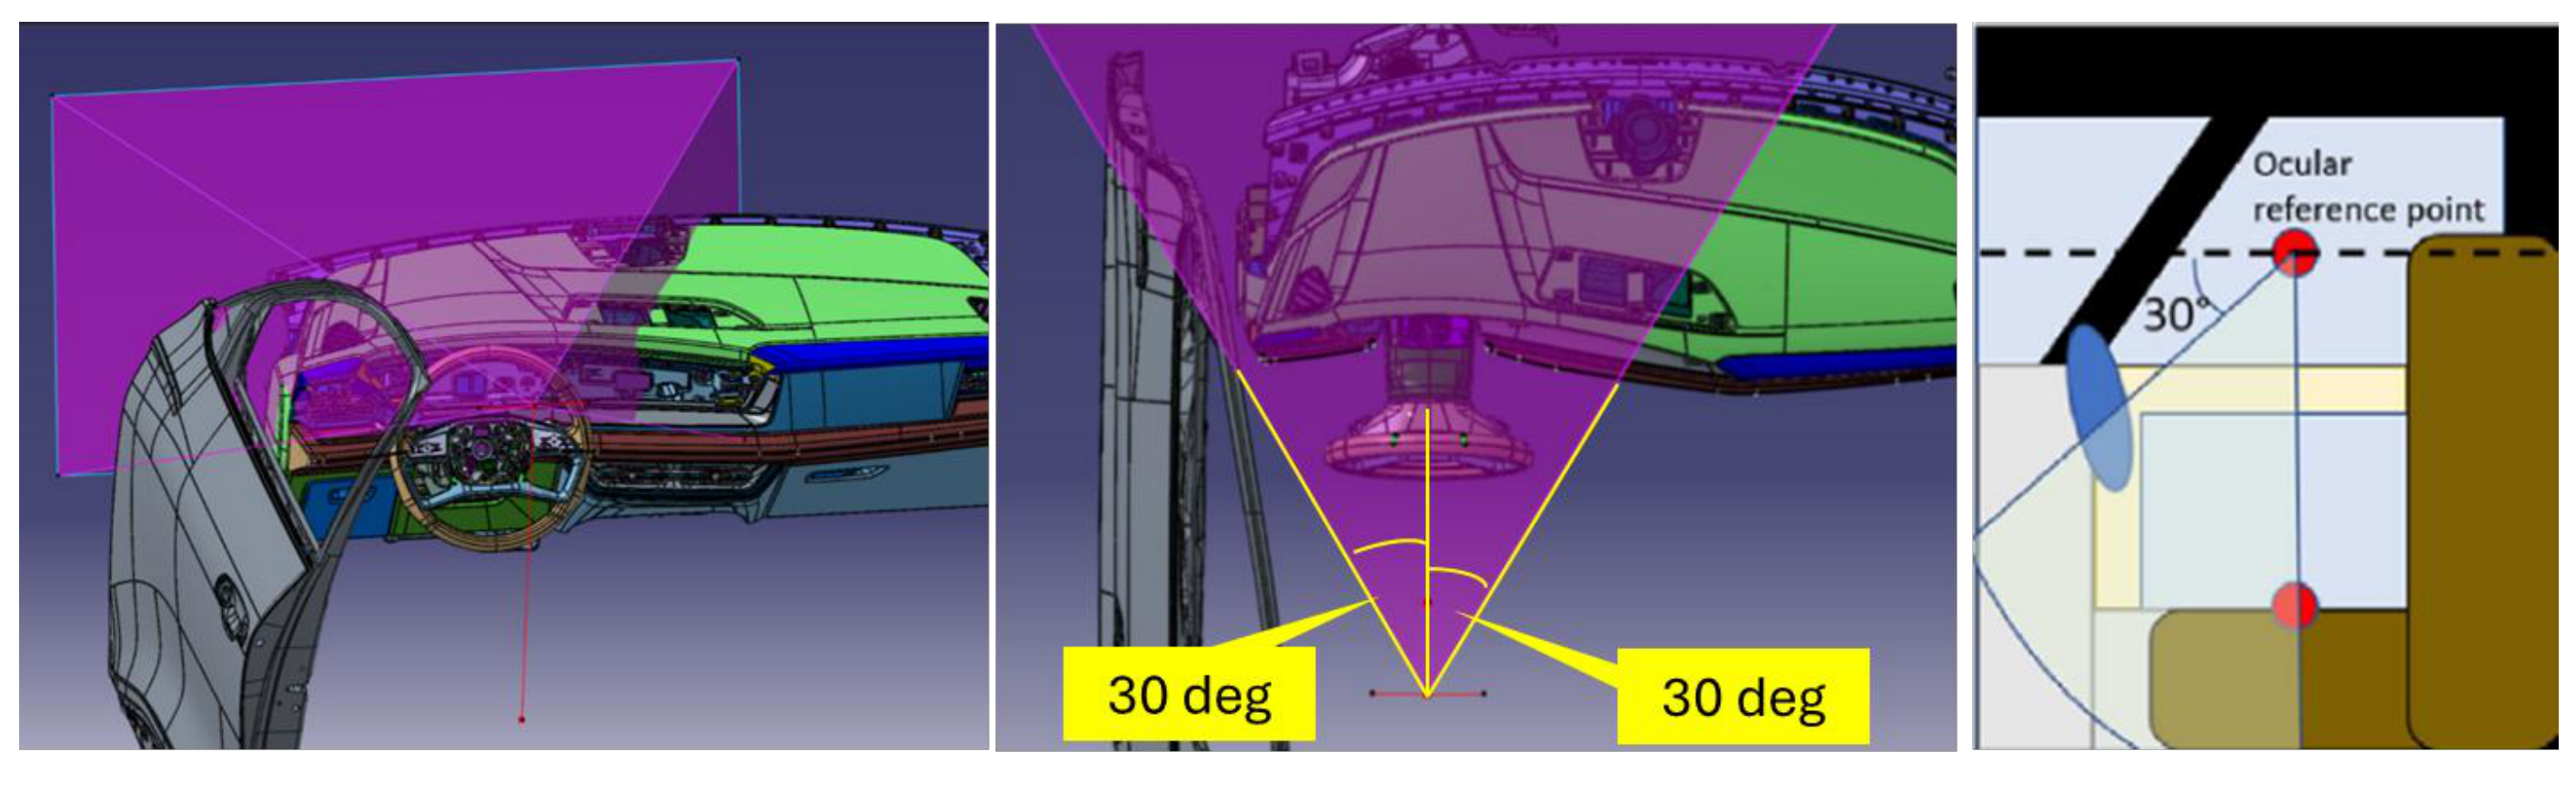
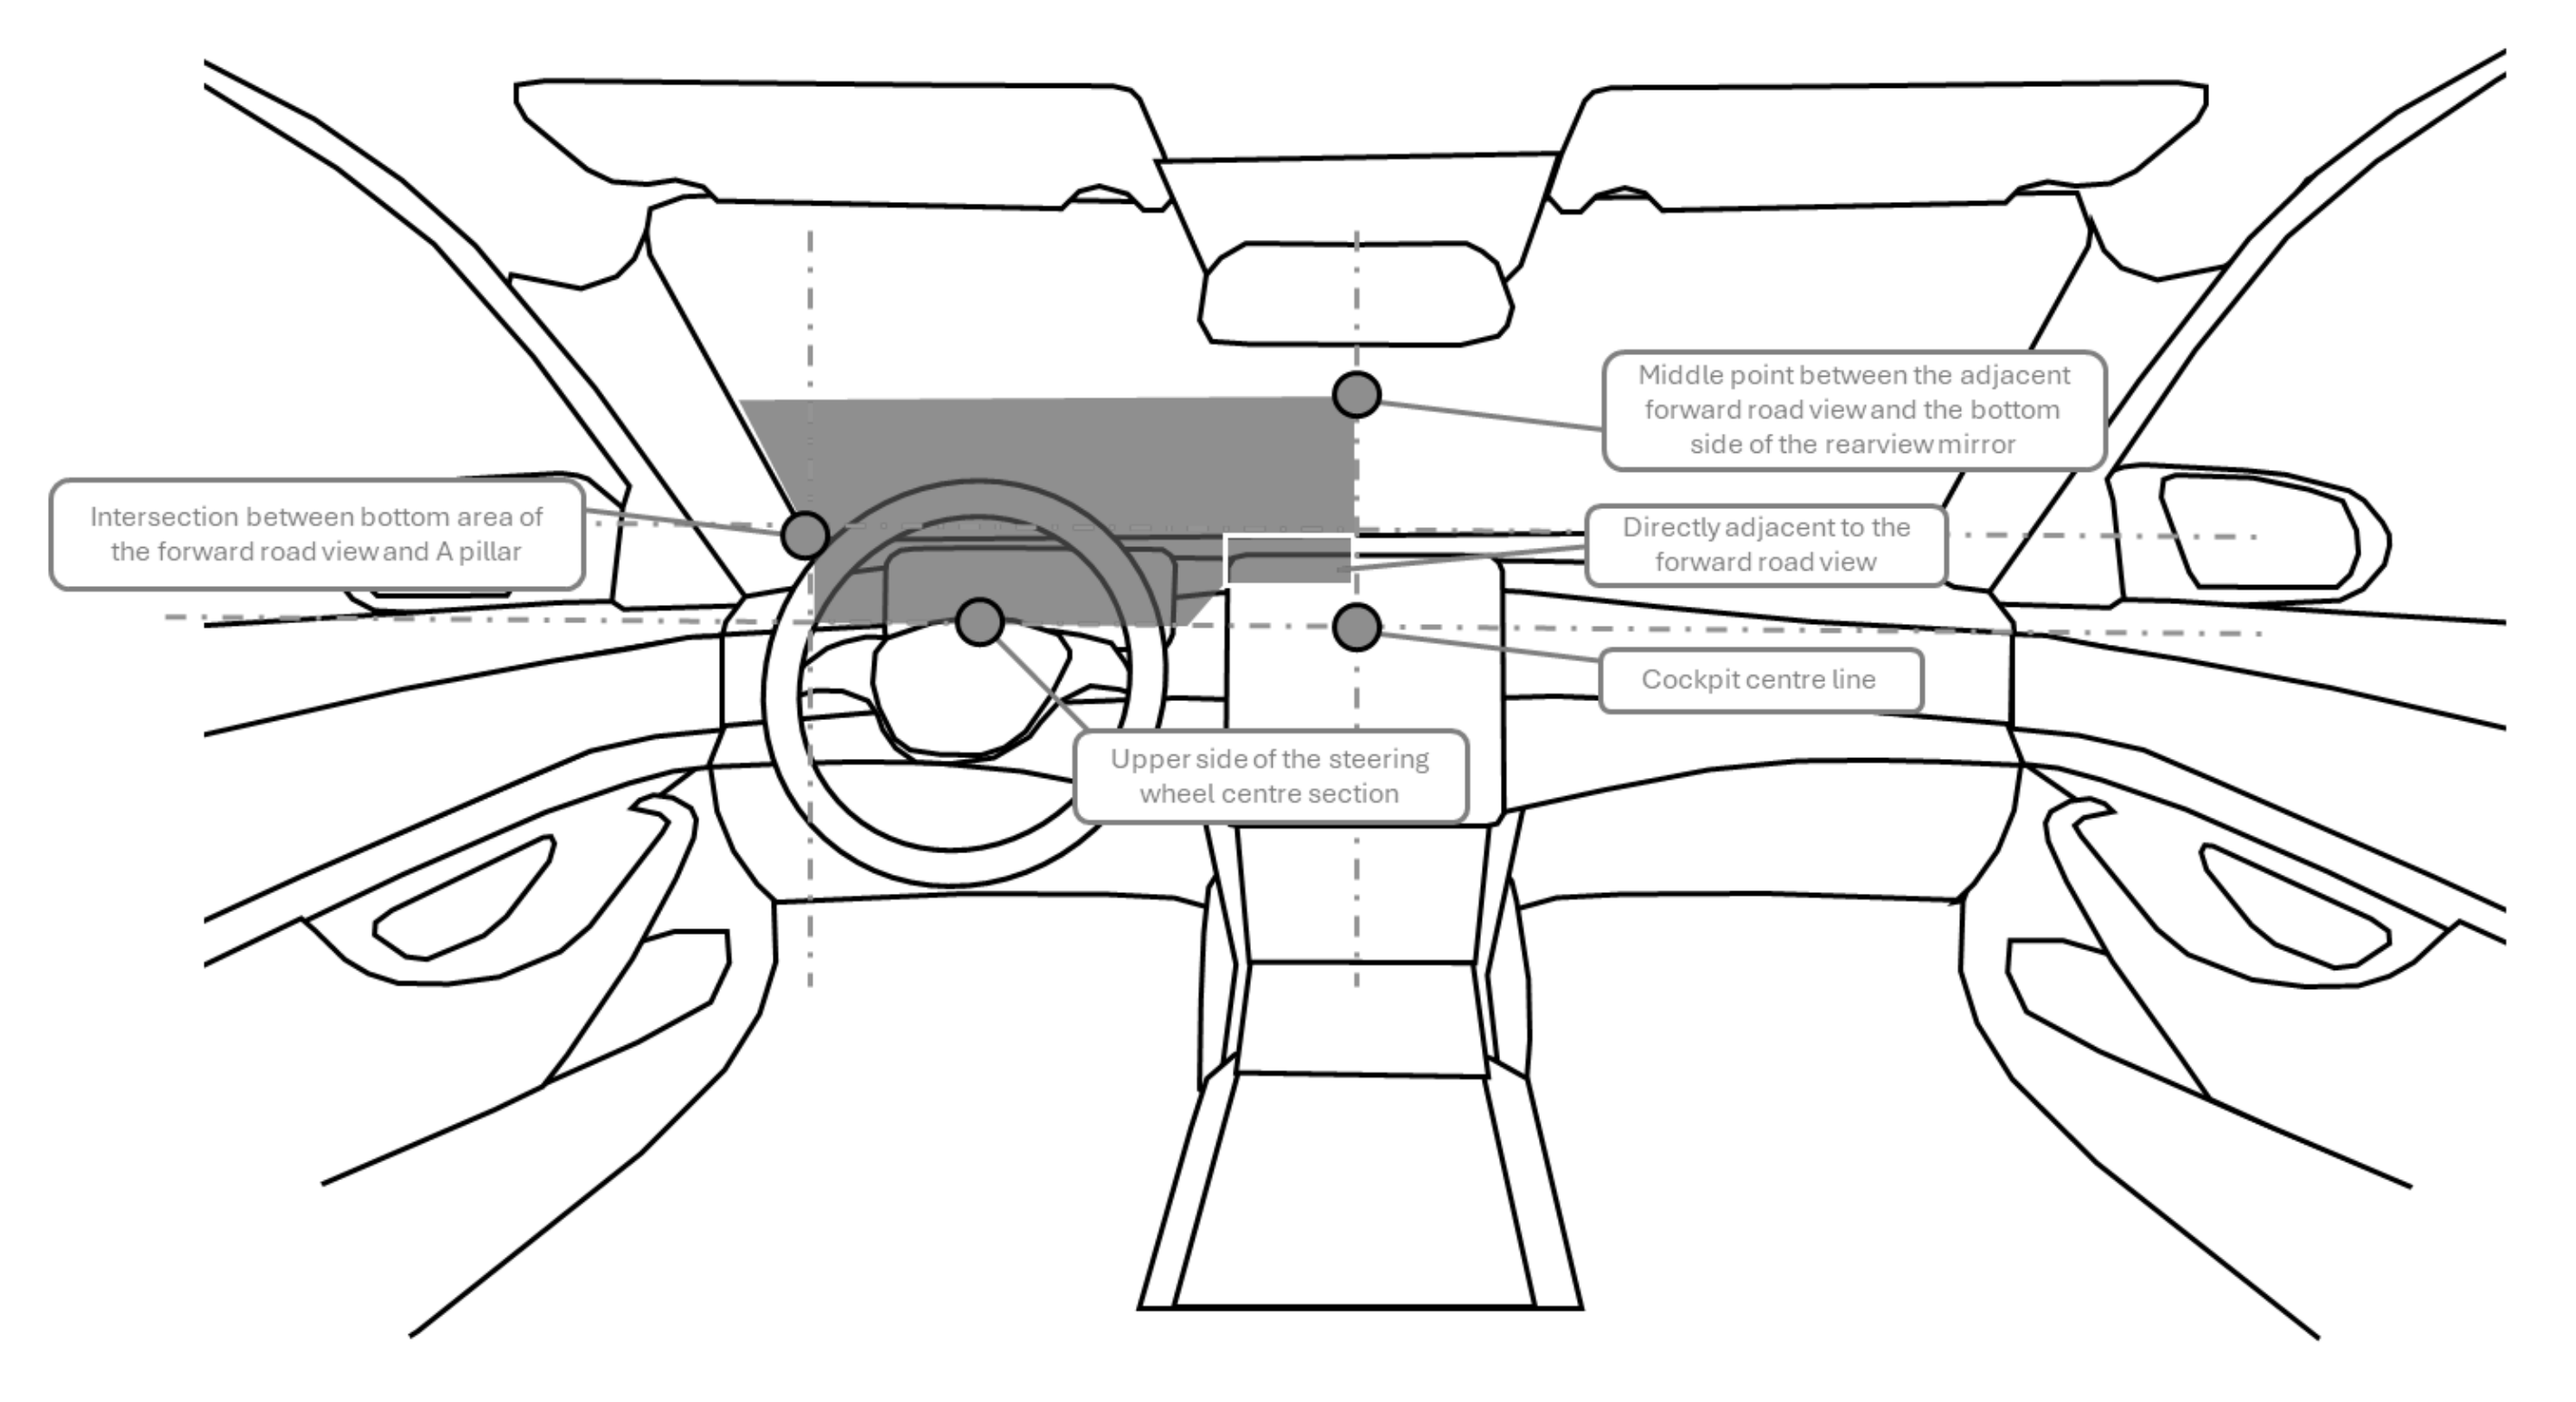
整车厂应向 Euro NCAP 提供定义该区域以及控制信息显示位置的信息。若整车厂未提供,驾驶员直接视线区域将按下图深灰色标示的区域定义。若某控制不再可见(例如被方向盘遮挡),该控制即不再处于驾驶员直接视线区域内。
本章为译者观点,不属于 Euro NCAP 原文。面向的读者是我们自己的座舱感知(DMS/OMS/CPD)研发与测试工作。
先划边界:这是一份评级协议,不是技术方案。它不含任何检测算法、网络结构、传感器规格,也没有训练数据或评测数据集;TPR 按多大阈值报告、抽检剧本长什么样,都在 SD-201/SD-202 技术公告里,本文档只留下指针。非疲劳损害(酒精/药物)检测只有两行文字与 2 分分值,没有任何可操作的测试方法——照着这份文件做不出任何算法。它也不替你解决误报:除了「不正常时须告知」和 SD-202 抽检,协议对误报率没有给出可计算的要求。
协议最有工程价值的部分恰恰是它定量化的那批参数,可以原样搬进需求与测试用例:
协议只约束「视觉直接监测 + 车辆响应」这一层;我们手上有的东西是它没有的:真实道路的误报分布数据(协议不管误报)、多模态信号(方向盘转矩/转角、车道保持行为等间接监测通道——协议提及但只按直接监测给分)、以及可以做 KSS 以外的连续困倦回归而非单阈值判定。反过来,协议的噪声变量矩阵可以作为我们训练集多样性的外部审计清单——特别是透光率 <15% 太阳镜与浓睫毛妆这类常见但容易被采集计划遗漏的单元。
原文与出处:Euro NCAP, Safe Driving — Driver Engagement Protocol, Version 1.1, October 2025, Implementation January 2026。Copyright © Euro NCAP 2025,本译稿按其「非商业、教育目的共享」许可发布并保留本版权声明。相关技术公告:SD-201(DSM dossier 与 TPR 报告)、SD-202(测试规程/抽检)、SD-203(通用车辆控制示例,附录 A–D),均不在本文件内。译稿生成:2026-10-19。